引言
集成电路封装是将裸芯片转化为可焊接、可测试、可可靠运行器件的关键环节。随着封装向高密度、细间距、多 Chiplet 方向演进,错件、反件、偏移、缺件、极性错误等问题造成的损失显著放大。2D视觉检测凭借高分辨率、高帧率、算法成熟和成本可控的优势,成为封装产线防错体系的核心手段之一。本文从封装典型错误模式出发,讨论2D视觉防错系统的设计要点,并强调视觉可检性与集成电路设计、封装设计之间的协同关系。
一、封装环节的典型错误模式
封装产线中需要重点防错的错误可归纳为几类:
- 来料与上料错误:芯片型号混料、批次混料、载带方向错误、托盘缺件。
- 贴装与键合错误:芯片反贴、旋转偏移、XY偏移、引线框架站位错误、焊料/银浆缺失或过量。
- 极性及方向错误:二极管、钽电容、QFN/BGA 的第一引脚标记方向错误。
- 标识与追溯错误:丝印字符错印、批次码错误、二维码不可读。
- 封装体缺陷:溢胶、空洞外观、裂纹、异物、引脚变形。
这些错误的共同特点是大多可在二维平面上通过几何、纹理、灰度与字符特征加以区分,因而适合用2D视觉在贴装前、贴装后、塑封后、打标后等关键节点设置检测闸门。
二、2D视觉防错系统的设计要点
2.1 光学方案
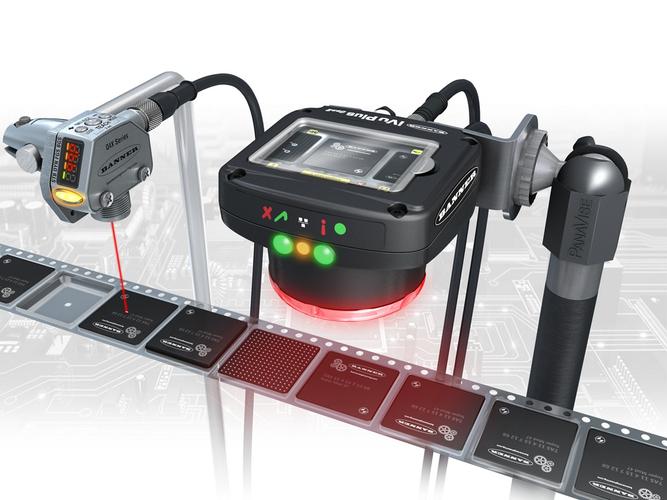
应根据最小可分辨缺陷确定镜头分辨率与视场,保证关键特征(如第一引脚标记、丝印字符、焊盘边缘)占据足够像素。对反光强烈的金属引脚和塑封体,宜采用同轴光、环形低角度光或多角度组合照明,通过多光源分时采集提升对比度。高节拍产线需评估曝光时间与运动模糊的平衡。
2.2 算法与判定策略
防错检测以定位、配准、比对为主线:先用模板匹配或特征点定位建立坐标系,再在同一坐标系下进行几何测量、灰度比对、字符识别与分类判定。对混料和反件,宜采用“型号识别 + 方向校验”双重判定;对偏移类问题,设定工艺窗口并输出量化偏差;对字符类问题,结合 OCR 与模板比对降低误判。算法应支持多品种快速换型,模板与判定阈值可配置、可追溯。
2.3 防错闸门与联锁
2D视觉不应孤立运行,而应嵌入产线控制逻辑:检测结果与设备动作联锁,判定 NG 时阻止下一工序或触发剔除;每个工位的检测记录与批次、载具、芯片 ID 绑定,形成可追溯数据链;对连续 NG 设置报警与停线策略,防止批量性错误流出。
2.4 误判与漏判控制
需通过 GR&R 分析、黄金样品验证和边界样品测试评估系统能力,明确误判率与漏判率目标。对低对比度特征引入多光源冗余判定,对关键防错项设置人工复核或二次检测,避免单一算法路径失效。
三、面向视觉可检性的设计协同
2D视觉防错的效果在很大程度上由设计与工艺的“可检性”决定,因此视觉需求应前移到集成电路与封装设计阶段:
- 版图与标记设计:在芯片和封装体上保留清晰、唯一的第一引脚标记与极性标识,避免与金属走线、散热焊盘产生低对比度冲突;为 OCR 预留足够的字符尺寸与对比度。
- 封装结构设计:考虑引脚、焊盘、塑封边缘在检测光源下的光学表现,避免倒角、镀层反光造成特征淹没;对细小字符和标记评估最小线宽与可读性。
- 拼板与载具设计:拼板间距、基准点(Fiducial)位置与数量应满足视觉定位精度要求,载具开口不应遮挡关键检测特征。
- DFM/DFT 规则入库:将可检性规则纳入设计检查清单,在设计评审阶段与视觉工程师共同确认检测特征、判定标准和工艺窗口。
四、实施路径与关键指标
建议按“错误模式清单—检测特征定义—光学与算法验证—产线联锁—数据追溯”的路径落地。关键指标包括:关键防错项的漏判率、整体误判率、单件检测节拍、换型时间以及 NG 拦截闭环率。实施中应优先覆盖高损失、高频率的错误模式,再逐步扩展检测项。
##
2D视觉防错是集成电路封装质量体系的重要组成部分,但其有效性依赖于光学、算法、产线联锁与设计可检性的系统协同。把视觉需求前移到芯片与封装设计阶段,并在量产中持续用数据校准判定策略,才能真正实现“防患于未然”,降低混料、反件与偏移等错误带来的质量风险与成本损失。